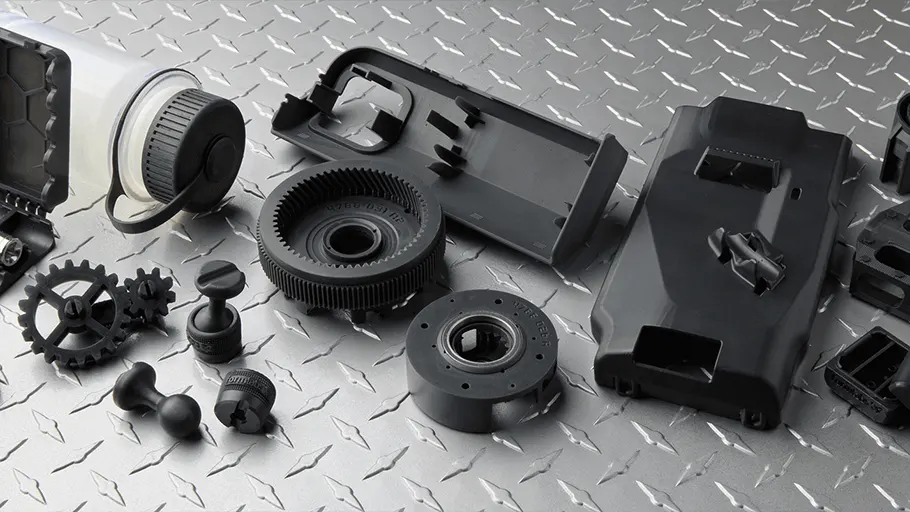
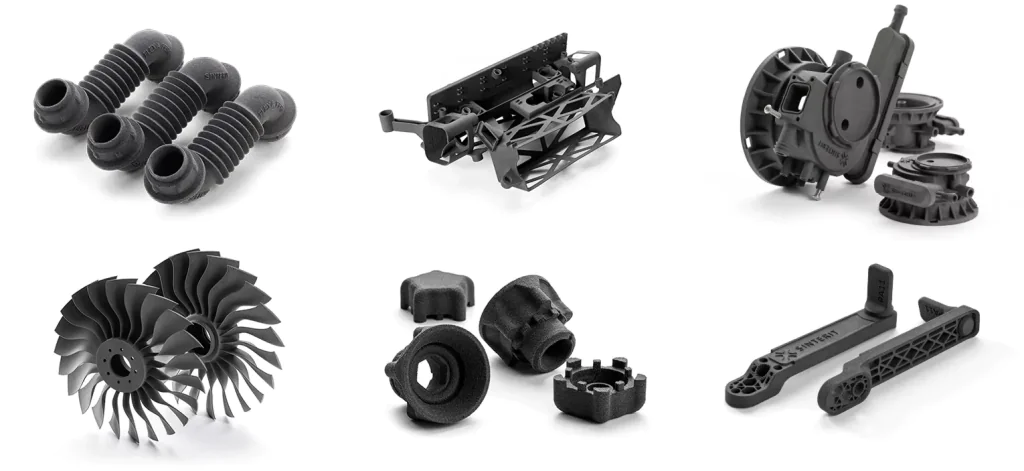
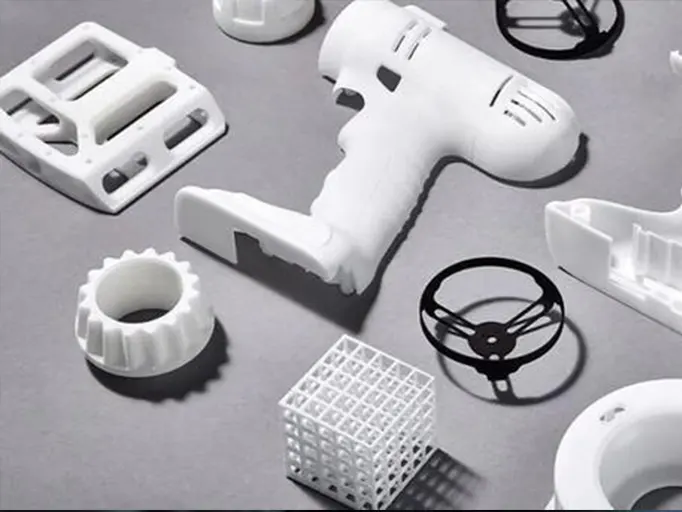
当机器人手指、末端执行器支架、传感器罩、线缆导向件或治具的几何仍在变化,或者常规加工较困难时,选择性激光烧结(SLS)可以成为实用的制造方案。但工艺名称本身不能证明适用性;在把打印件用于机器人之前,必须定义载荷、加速度、夹持力、接口、环境、循环目标、材料牌号、检验和验证方法。
**机器人末端执行器(EOAT)**是安装在机器人腕部或其附近、直接与任务交互的设备,包括夹具、真空工具、工艺工具、传感器、支架,以及连接机器人和被处理零件的各种接口。
国际自动化行业协会 Association for Advancing Automation 将 end effector 解释为安装在机器人腕部、使机器人能够与任务交互的装置。这个定义说明:打印零件只是完整工具系统的一部分,不能脱离机器人、接口和任务单独判断。
什么时候适合考虑用 SLS 制作机器人夹具和 EOAT?
在定制工具开发阶段,如果工程师需要一体化复杂几何、多个设计版本或少量应用专用零件,SLS 值得进入工艺候选。打印过程中周围粉末可以支撑零件,因此能够评估内部通道、倒扣和一体化特征,而不需要另加独立支撑结构。
常见候选零件包括:
- 定制机器人手指和接触轮廓;
- 传感器外壳和保护罩;
- 线缆夹、导向件和应力释放结构;
- 真空转接件、歧管和内部路径;
- 法兰支架和五金承载结构;
- 定位巢、检测治具和装配夹具。
这些只是进入工程审查的候选,并不代表自动批准。最终判断取决于机器人、任务、被处理零件、确切材料牌号和验证证据。
可先查看机器人与自动化行业页了解应用范围,再使用SLS 设计指南复核通用几何问题。
替代常规工具之前必须定义什么?
打印工具应与常规设计按照相同功能要求进行比较,至少应明确:
- **机器人与接口:**机器人型号、法兰孔位、工具偏置、基准和受控安装特征。
- **任务与零件:**被处理零件几何、接触区域、夹持方式、定位要求和允许表面痕迹。
- **载荷与运动:**载荷、加速度、夹持力、力臂、振动和可预见碰撞情况。
- **使用环境:**温度、化学品、湿度、紫外线、粉尘、磨损、清洗和静电要求。
- **五金:**嵌件、螺钉、轴承、传感器、接头、吸盘、气管和线缆。
- **验收要求:**关键尺寸、质量目标、必要时的泄漏、载荷、循环测试和检验记录。
如果这些输入尚不清楚,合理的交付结果应是样件验证方案,而不是“已经适合量产”的结论。
应如何筛选材料族?
材料族名称只能作为起点。NIST 的 PA12 粉末床熔融基准研究指出,该工艺具有复杂性,工艺—结构—性能数据会影响零件质量。对采购而言,这意味着材料名称或名义数据表不能单独证明成品夹具的表现。
| 候选材料族 | 何时纳入候选 | 需要确认的证据 | 主要限制 |
|---|---|---|---|
| PA12 材料族 | 通用工具或外壳候选 | 确切牌号、方向、调湿、载荷、环境和打印件验证 | 材料族描述不能保证装配工具表现 |
| PA11 材料族 | 延展性或冲击是重要要求 | 当前 TDS、几何、调湿、冲击或弯曲测试和接口表现 | 必须针对所选牌号与工艺验证延展性 |
| 填充尼龙 | 设计可能需要更高刚度 | 填料类型与比例、表面、特征、紧固件、温度和载荷测试 | 刚度不能证明冲击、磨损或接口适用性 |
| 柔性材料 | 需要顺应性接触或缓冲 | 当前可用性、硬度方法、摩擦、磨损、环境和循环 | 柔软不能证明夹持可靠性或寿命 |
使用PA12 与 PA11 证据核验指南和SLS 材料总览建立候选清单,并在指定性能之前取得当前牌号文件。
紧固件和接口应该怎样设计?
机器人侧和零件侧接口都应作为受控工程特征。图纸需要标出法兰基准、安装孔、嵌件位置、传感器安装面和密封面。受力过渡应平滑;在没有证据时,不应把薄壁柱或打印螺纹视为与经过验证的金属连接等效。
对于需要拆卸的工具,应说明嵌件或五金型号、安装方法、装配扭矩,以及所需的拔出或扭矩验证。螺纹嵌件指南说明了 DFM 审查所需信息,但不会给出未经核验的通用孔径。
真空通道和线缆路径还需要清理与检验入口。应说明通道是否需要清粉、泄漏测试或目视检查,并标出不能染色、喷涂或平滑处理的表面。
应规划哪些验证?
验证强度应由失效后果和真实工况决定。可采用以下顺序:
- 检查关键尺寸、基准和五金位置;
- 装配工具并验证机器人、传感器、线缆和被处理零件接口;
- 在受控条件下测试已定义的载荷、加速度和夹持力;
- 根据功能增加泄漏、扭矩、磨损、冲击或环境测试;
- 当重复运行是要求时,执行有记录的循环测试;
- 记录牌号、方向、调湿、后处理、五金、测试方法和验收结果。
不能把一个样件的成功推广到所有几何或材料。ASTM 列出了增材制造采购件、聚合物粉末床熔融和 AM 测试件等标准;项目应采用适用的合同与测试要求,而不是自行编造统一公差。
哪些情况下不应默认选择 SLS?
以下情况应保留常规金属工具、机加工聚合物或混合结构:
- 载荷或碰撞后果没有充分定义;
- 所需刚度、耐热、耐磨、耐化学或电气行为缺少证据;
- 受认证或法规约束的应用需要打印路线无法提供的文件;
- 关键接口无法检验或维护;
- 预期数量和几何明显更适合其他工艺;
- 无法建立安全且双方认可的验证方案。
混合工具可能更合理:打印结构承担路径或接触几何,金属零件承担经过验证的安装、磨损或主要受力接口。
RFQ 应包含哪些内容?
为了进行有效的 SLS 机器人工具审查,建议提供:
- CAD 和标注受控接口的图纸;
- 机器人型号、法兰和工具偏置;
- 被处理零件几何及接触限制;
- 载荷、加速度、夹持力和失效后果;
- 真空、气路、传感器、线缆和五金要求;
- 材料优先级和当前文件要求;
- 样件、试产和重复订单各阶段数量;
- 后处理、颜色、清洁和检验需求;
- 载荷、泄漏、扭矩、磨损或循环验收标准;
- 目标日期和收货地点。
TPM3D 可以根据这些输入,通过SLS 服务流程审查项目几何、材料证据、后处理、检验和排期假设。
主要来源与证据边界
这些来源支持术语、工艺证据边界和标准意识,但不构成对 TPM3D 材料、工具、公差、寿命或机器人应用的认证。相关结论仍需要确切项目记录和验证方案。
常见问题
SLS 适合制作机器人夹持手指吗?
当手指几何、受力路径、法兰或安装接口、使用环境及验收测试已经定义时,SLS 可以成为候选工艺。但不能因为材料是尼龙或打印时无需单独支撑,就直接判定适用。生产使用前应复核确切材料牌号、打印方向、紧固件、夹持力、加速度、循环目标和失效后果。
SLS 末端执行器报价需要提供哪些信息?
应提供 CAD、机器人与法兰信息、被抓取零件几何、载荷、加速度、夹持力、工具偏置、真空或线缆路径、数量、材料优先级、环境、后处理、五金、检验位置、循环目标和收货地。关键接口要在图纸中标明,并说明哪些要求需要文件或实物测试证明。
SLS 机器人夹具应该选择哪种尼龙?
不能只根据 PA12、PA11 或填充尼龙的材料族名称选材。应按刚度、延展性、冲击、温度、化学品、湿度、表面、摩擦和验证要求筛选确切牌号,并在批准材料前比较当前 TDS、加工条件和相关打印件证据。
SLS 夹具可以替代金属加工夹具吗?
部分项目可以,但必须按相同功能进行对比。需要检查质量、刚度、受力路径、紧固件、磨损面、温度、化学环境、碰撞后果和使用寿命。如果打印方案无法证明所需证据、安全余量、耐磨或热性能,应保留金属件或采用混合结构。
打印的 EOAT 应如何验证?
先进行尺寸和接口检验,再按照已定义的载荷、加速度、夹持力与环境测试具有代表性的装配工具;必要时增加泄漏、扭矩、磨损或循环测试。记录材料牌号、方向、调湿状态、五金、测试方法和验收标准,使结果保持项目专用且可重复。
相关成功案例
查看我们在类似项目中的实际应用成果